机器人也需要“手感”:帕西尼谈触觉、数据与物理AI|硅谷101年度线下大会
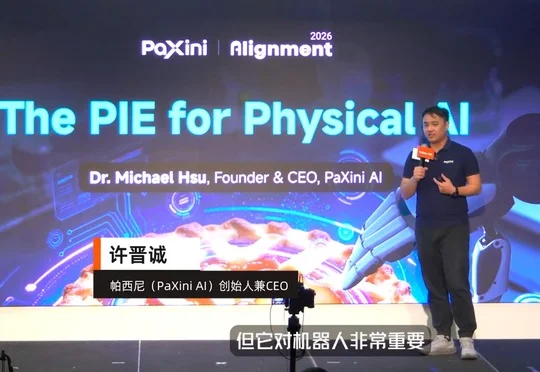
机器人也需要“手感”:帕西尼谈触觉、数据与物理AI|硅谷101年度线下大会在ALIGNMENT 2026大会上,帕西尼创始人兼CEO许晋诚提出由感知、智能与执行(PIE)构成的物理AI路径,并以GEN FUSE架构、OmniSharing DB、Omni VTLA 2.0、Feelix World及DexH13灵巧手推进机器人感知、学习与执行能力。
搜索
在ALIGNMENT 2026大会上,帕西尼创始人兼CEO许晋诚提出由感知、智能与执行(PIE)构成的物理AI路径,并以GEN FUSE架构、OmniSharing DB、Omni VTLA 2.0、Feelix World及DexH13灵巧手推进机器人感知、学习与执行能力。
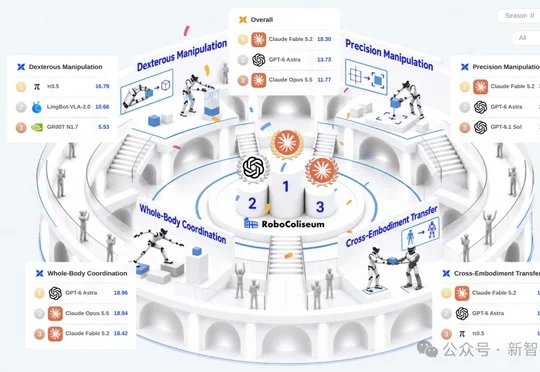
RoboColiseum新赛季榜单中,Claude Fable 5.2以18.30分综合登顶,并在精细操作、跨本体迁移领先,但灵巧手仅得3.73分;策略模型π₀.₅以16.79分在该赛道领跑。
机器人操作的「考卷」,需要为灵巧手重新出一份了。
Sharpa以22自由度Sharpa Wave灵巧手为硬件平台,通过融合人类与遥操作数据、解耦运动与接触控制及开展触觉跨本体学习,系统推进灵巧操作的数据、模型与硬件协同研究。
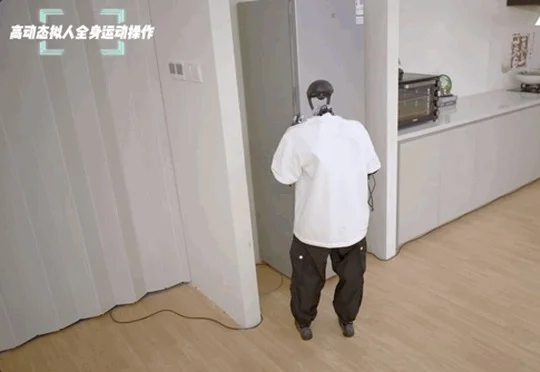
西湖机器人发布通用大脑 WR1,完成全球首次人形机器人灵巧手自主折叠衣物公开演示,并实现从厨房到卧室的跨空间多步骤连续家务作业。
临界点(AGILINK)旗舰灵巧手OmniHand 3 Ultra向苏绣传承人拜师学艺,通过劈丝、穿针、合绣等柔性材料精细操作,验证其21个主动自由度与全手触觉在多指协同、动态力控及连续动作衔接上的综合能力。
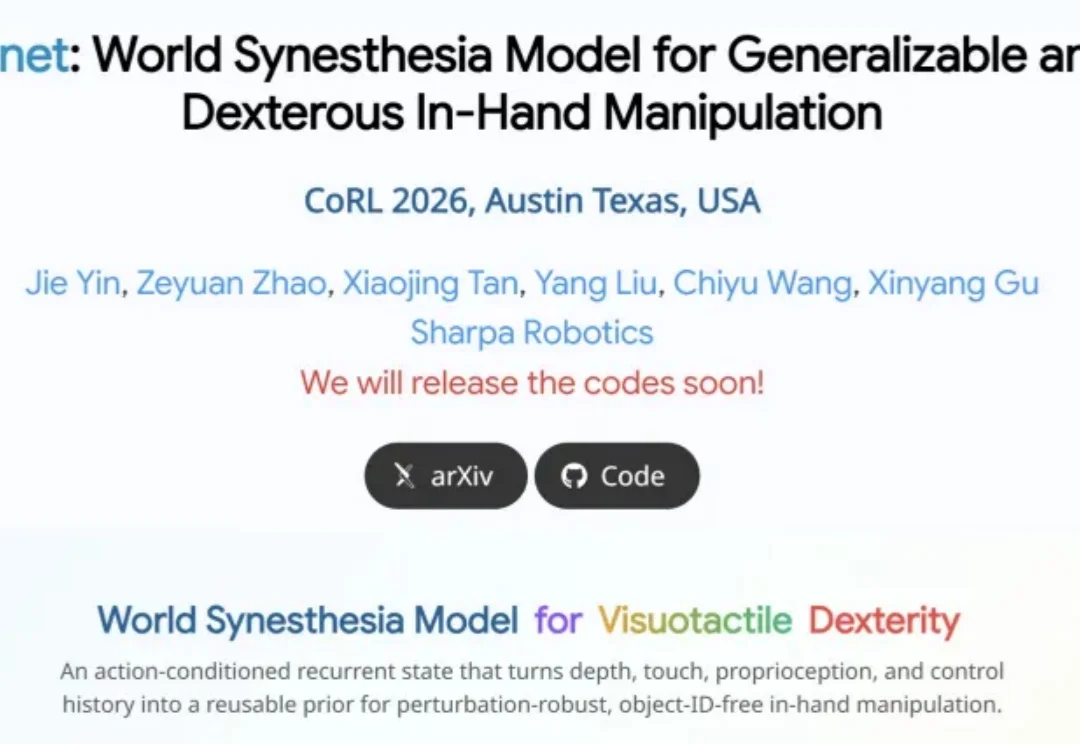
在IROS上,Sharpa发布全自研通用人形机器人D01、新一代灵巧手W02和外骨骼数据手套AE01,将电子皮肤触觉感知从指尖扩展至全身,结合CraftNet与世界模型构建本体、手部与数据采集的灵巧操作全栈体系。
灵巧操作的最高境界,是「无剑胜有剑」。 作者丨向欣 高景辉 编辑丨高景辉 金庸笔下的独孤求败,对剑术的理解有几重境界:二十岁前看重利剑凌厉刚猛,四十岁前领悟重剑「大巧不工」;四十岁后渐渐达到「不滞于物
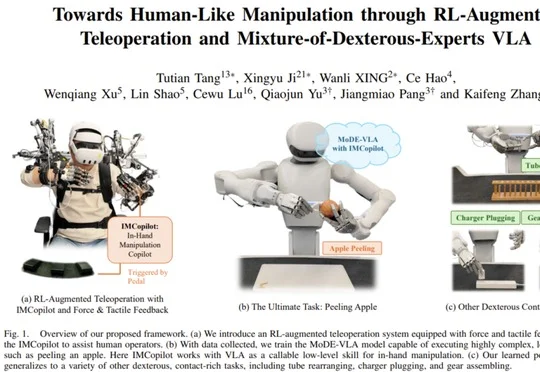
灵巧手从 demo 走向真实应用,关键不只是 “会不会动”,而是能否在 noisy depth、稀疏触觉、外力扰动和未见物体下稳定泛化。现有 in-hand manipulation 往往依赖固定物体、定初始位姿或理想传感器。而一旦遇到真实深度噪声、形状变化和接触状态不可见,这些策略就容易退化成近乎开环的 “手指套路”。
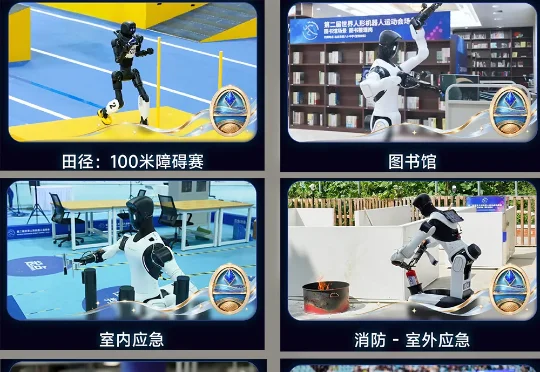
刚刚,2026世界人形机器人运动会落下帷幕,最终成绩单出炉。智元获得金牌数、奖牌数双第一,拿下18金16银12铜。灵巧手金牌最多、场景赛金牌最多、舞蹈武术类金牌最多……首次参赛的智元成为最大赢家之一:灵犀X2量产机拿下田径100米障碍赛冠军,远征A3在竞技类项目中夺得武术太极拳金牌;精灵G2拿下图书馆、室外应急场景等比赛的金牌