深度|直驱把算法跑通,混驱把产品送进真实世界:曦诺未来的灵巧操作双路线
深度|直驱把算法跑通,混驱把产品送进真实世界:曦诺未来的灵巧操作双路线过去几年,机器人灵巧手的竞争焦点长期围绕“多少自由度”“能不能抓住”“能不能完成复杂动作”。进入具身智能时代后,这一瓶颈正在悄然转移:机器人不再只是缺少一只“能动的手”,而是缺少一只能够真正理解接触、感知力反馈、判断材质与状态的“认知之手”。
来自主题: AI资讯
6559 点击 2026-08-26 14:47

 搜索
过去几年,机器人灵巧手的竞争焦点长期围绕“多少自由度”“能不能抓住”“能不能完成复杂动作”。进入具身智能时代后,这一瓶颈正在悄然转移:机器人不再只是缺少一只“能动的手”,而是缺少一只能够真正理解接触、感知力反馈、判断材质与状态的“认知之手”。

2026世界机器人大会(WRC)开幕当天,北京亦庄的展馆里挤满了人形机器人、工业机械臂和各式各样的灵巧手Demo。

这是连马斯克都亲自盖章、公认最难啃的一块「硬骨头」。
记得何同学做过一个超复杂的流水线项目吗?
刚刚结束的 2026 年世界人工智能大会(WAIC) ,具身智能与 AI 终端占据了最显眼的位置,人形机器人、灵巧手和各类智能硬件吸引了大量目光。
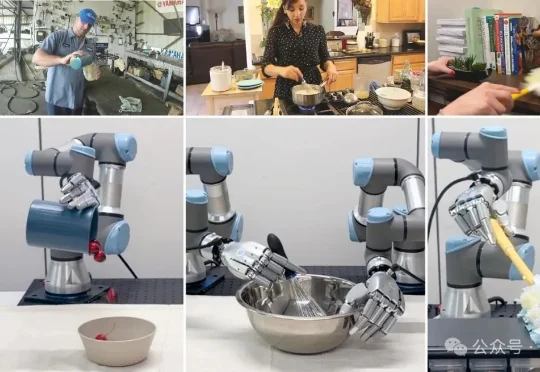
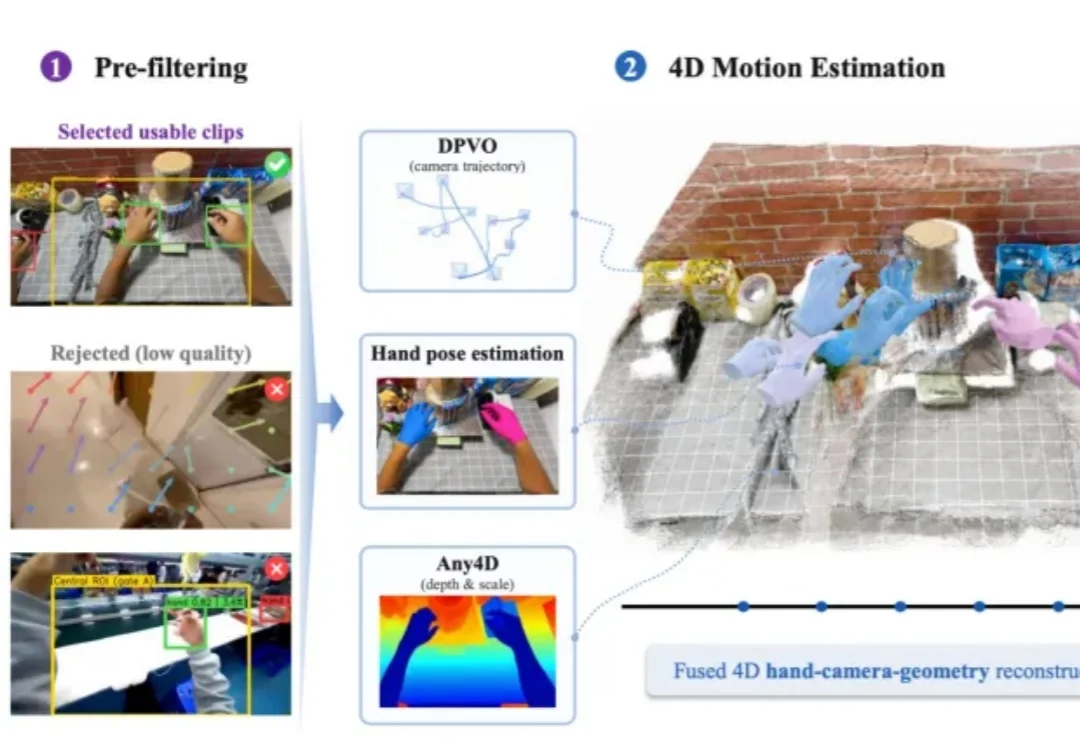
UC Berkeley团队提出的端到端流程旨在解决该问题,研究团队跑通了首条能够从网络视频生成真实灵巧手实机执行轨迹的完整链路:先从真实场景中的单目RGB视频中重建4D手-物交互过程,再将这些交互轨迹重定向到拥有22个自由度的Sharpa Wave灵巧手上。
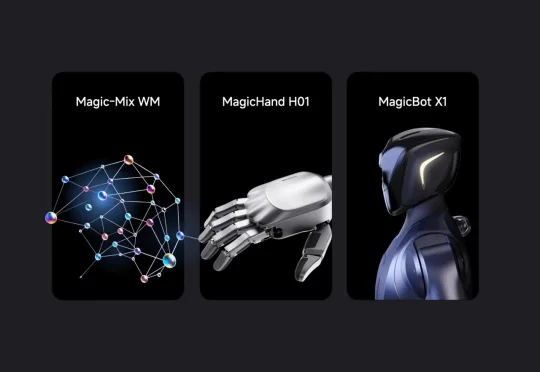
魔法原子在会上推出了新一代人形机器人 MagicBot X1 和灵巧手 MagicHand H01,而且第一次把其世界模型 Magic-Mix、数据生成与训练反馈闭环,作为一套完整的具身智能底层能力集中展示出来。
如果你看过最近的人形机器人演示,大概率会被它们的运动能力震撼到。
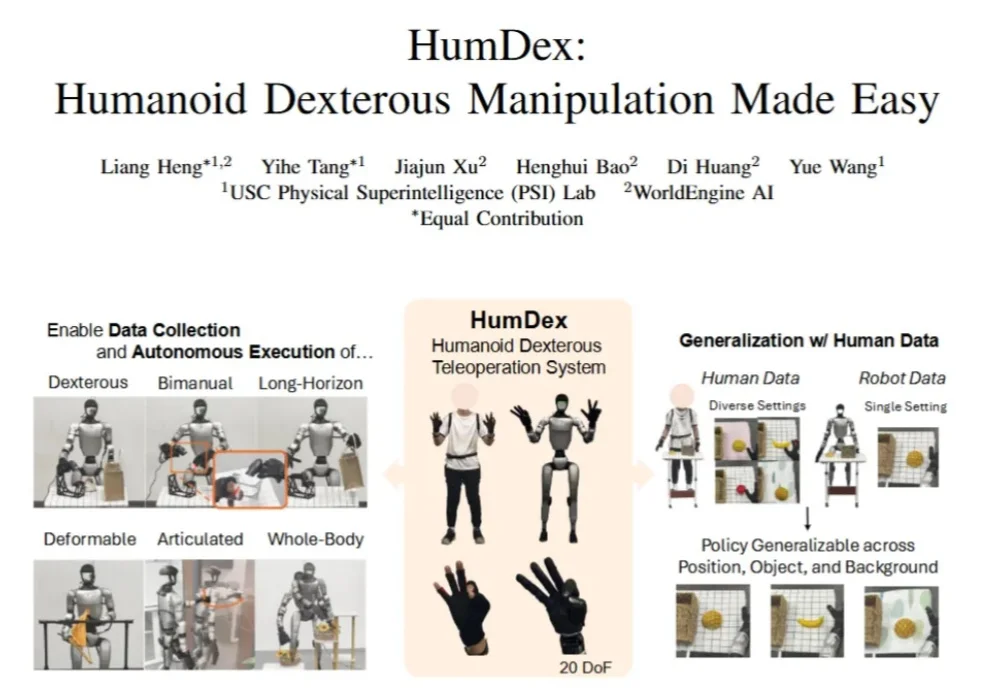
人形机器人全身灵巧操作是通向通用具身智能的核心目标之一。在这一愿景下,机器人不仅需要双臂与高自由度多指灵巧手的精细协调,还需要与全身位姿(如行走、弯腰)进行动态配合。
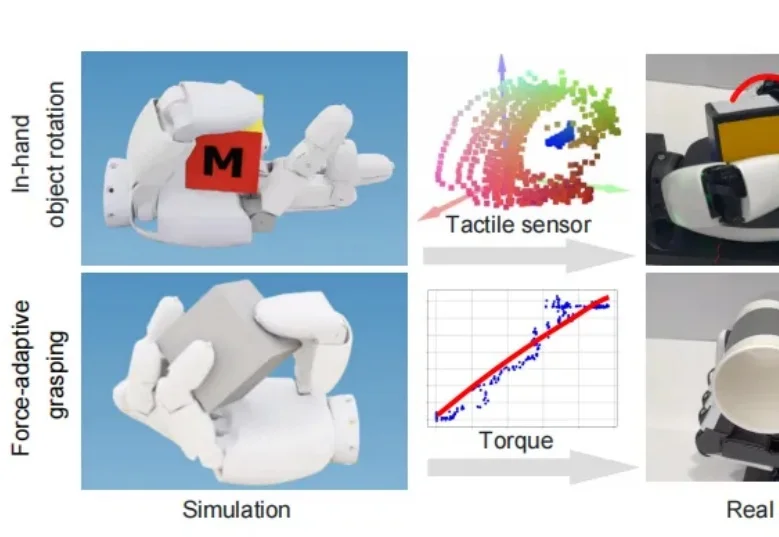
实现具备人类水平的灵巧操作能力,是机器人学领域长期以来的核心挑战之一。尽管多指灵巧手在硬件上具备了类似人类的潜力,但由于接触丰富的物理特性和非理想的驱动机制,训练能够直接部署在真实硬件上的控制策略仍然非常困难。