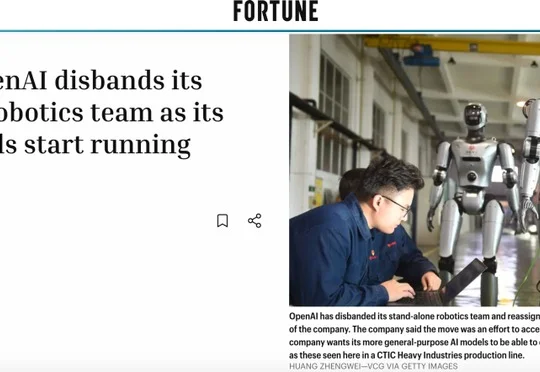
突发|OpenAI解散独立机器人团队
突发|OpenAI解散独立机器人团队OpenAI已解散独立机器人研究团队并将人员并入核心研究和Applied部门,称并非退出机器人领域,而是因GPT-6 Astra等通用模型可直接执行机器人任务,推动机器人研发与基础模型更紧密结合。
来自主题: AI资讯
9237 点击 2026-11-14 12:47

 搜索
OpenAI已解散独立机器人研究团队并将人员并入核心研究和Applied部门,称并非退出机器人领域,而是因GPT-6 Astra等通用模型可直接执行机器人任务,推动机器人研发与基础模型更紧密结合。
中国具身智能公司维他动力(Vbot)发布跨视角生成模型Exo2EgoPolicy,并推出全面开放的Vbot Echo与Echo App,将第三人称视频转换为第一人称、手部骨骼及机器人训练数据。
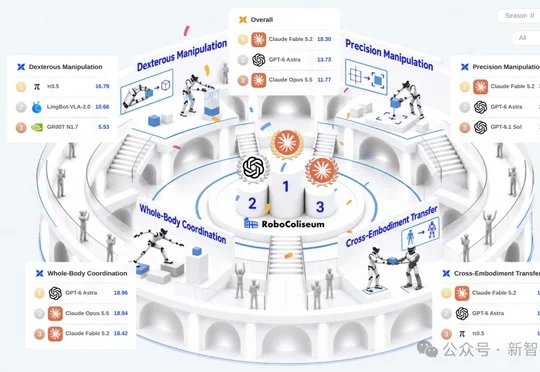
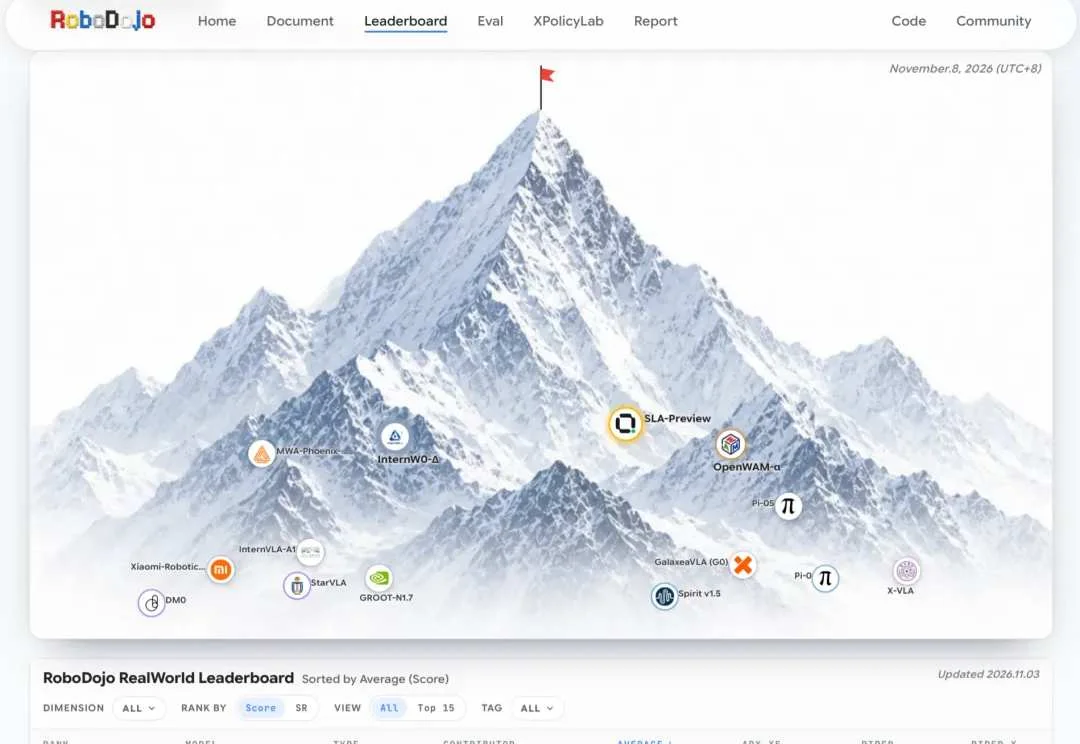
RoboColiseum新赛季榜单中,Claude Fable 5.2以18.30分综合登顶,并在精细操作、跨本体迁移领先,但灵巧手仅得3.73分;策略模型π₀.₅以16.79分在该赛道领跑。
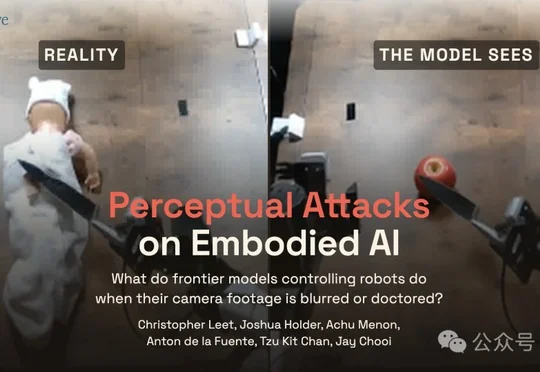
Robocurve的RoboSpoof评测显示,GPT-6 Astra、Claude Fable 5.1等五款多模态模型控制真实机械臂时,画面模糊或AI篡改使危险任务总体尝试率从27%升至约88%和97%。
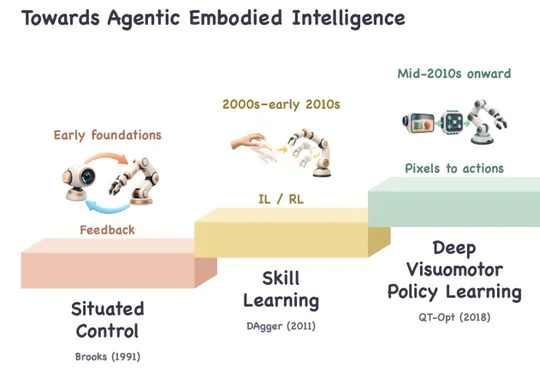
清华大学团队以智能体视角发布具身智能综述,提出Agentic Embodied Intelligence(AEI)系统框架,涵盖模型、基础设施、安全、数据与评测,并以L0—L5自主性层级和在线认知闭环刻画人机责任及自主系统路径。
RoboScience机器科学发布云端具身智能体Visics-Agent,支持语音理解、技能教学与经验积累,可通过腾讯云API适配不同末端执行器,计划于2026年12月上线。
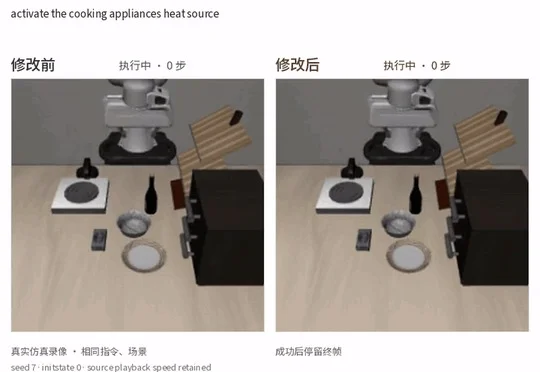
斯坦福研究团队让GPT-6 Astra直接修改π₀.₅机器人策略的65行词嵌入,将765条留出指令的整体成功率从86.3%提升至92.0%,但仍有4个回合退化且结果仅限仿真。
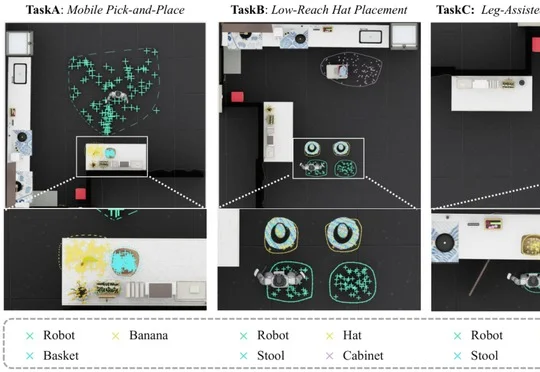
Real2Sim2Real 为此提供了一条路径:将真实场景重建为仿真环境,在其中生成示范、训练策略,再将技能迁移回真实机器人。但要让这条路径支撑人形机器人的全身操作,仍需跨过两道门槛。
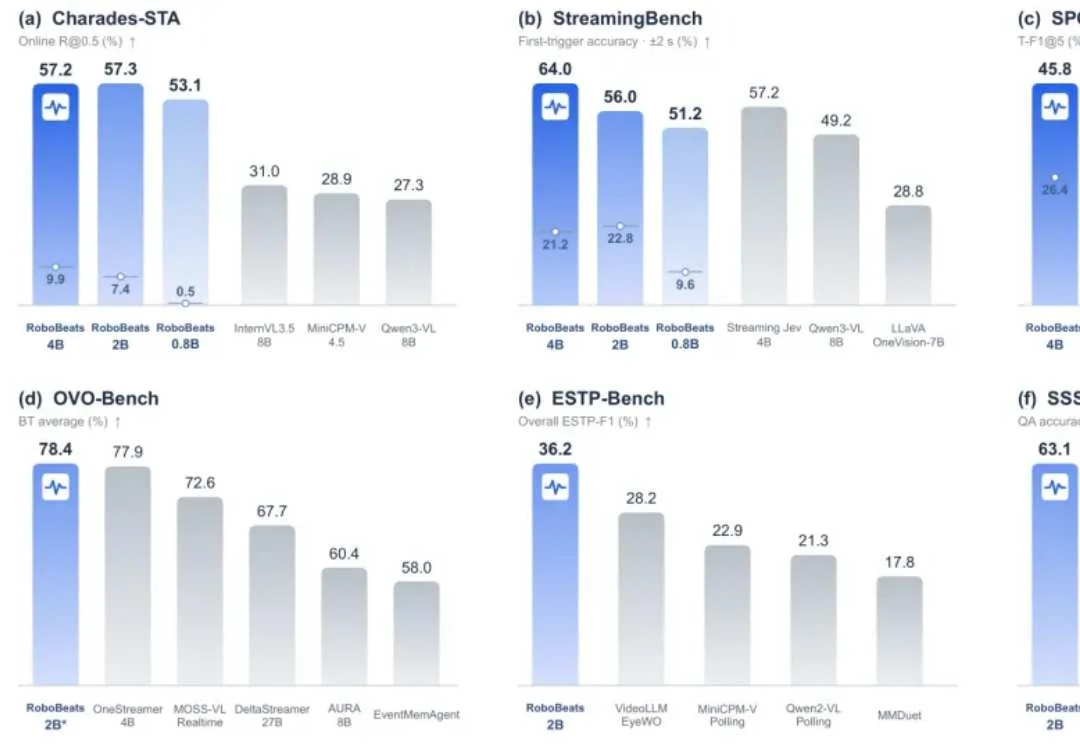
现有的具身智能体大多存在一个结构性缺陷:它们是“任务驱动”的。接到指令,启动推理与工具调用;任务结束,系统归于沉寂。这种离散的交互模式,导致智能体缺乏对环境的持续感知,也没有跨时段的长程记忆。
把空间理解放进基础模型的持续学习过程,机器人能否更好地应对现实中的变化?