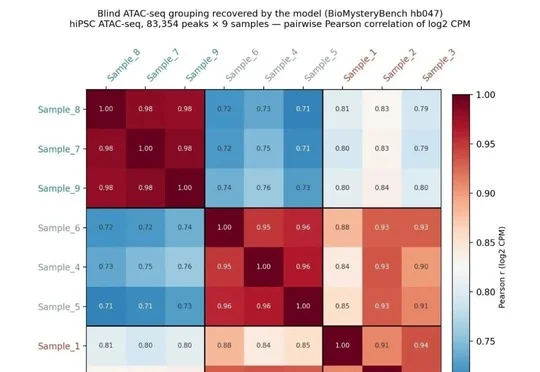
高难盲测超越GPT-6-Astra与Opus-5!无界前沿开源Fx-Bio-1031,把RSI带进生命科学
高难盲测超越GPT-6-Astra与Opus-5!无界前沿开源Fx-Bio-1031,把RSI带进生命科学无界前沿正式开源生物信息大模型Fx-Bio-1031,在BioMysteryBench困难子集取得70.59%的Pass@5,领先GPT-6-Astra和Claude Opus-5。
来自主题: AI资讯
9201 点击 2026-11-14 12:48

 搜索
无界前沿正式开源生物信息大模型Fx-Bio-1031,在BioMysteryBench困难子集取得70.59%的Pass@5,领先GPT-6-Astra和Claude Opus-5。
阿里旗下AI音乐创作平台快乐虾米(HappyShrimp)正式上线iOS与Android版,支持通过描述情绪、故事或音乐风格生成歌词、作曲、编曲与演唱,并提供歌词上传、“做同款”及作品发现分享功能。
香港科技大学 MMSense Lab 的 Visual-Native Agent Harness 通过为图片编号实现跨工具复用,并提出 On-policy Data Evolution(ODE)按 rollout 动态调整出题规则,使 8B 模型八项评测平均准确率从 24.9% 升至 39.0%,该工作获 NeurIPS 2026 接收。
王慧文旗下家族办公室Lollapalooza Capital投资AI应用开发公司AirBuild,后者通过多个AI Agent协作完成原生iOS应用的设计、开发、测试、App Store提审与维护,面向缺少技术团队的独立开发者。
ACE Studio创始人郭靖在访谈中讲述团队2024年秋季参加HF0期间月收入从8万美元增至80万美元,并回忆OpenRouter早期仅有4人、专注大模型路由的阶段,强调HF0以减法聚焦单一目标和系统化增长的核心影响。
在AIE CODE 2026上,Typesafe联合创始人兼CEO、ChatGPT联合创造者Diogo Almeida介绍只做判断不生成的模型Jev,主张通过RLCD和窄任务训练提升自动化决策的可靠性。
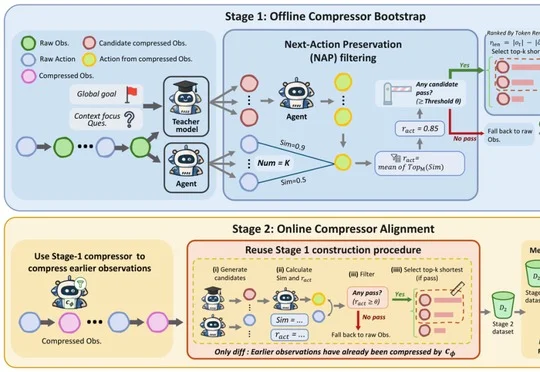
清华大学人工智能学院提出面向 Coding Agent 的 observation 压缩方法 CoACT,在 SWE-bench Verified 的三个 Agent 模型上平均减少 33.0% 总 token 消耗且 PASS@1 与未压缩时相近,该工作获 ICSE 2027 直接接收(Top 5%)。
等了半天,Gemini 4 Hydrogen没来。
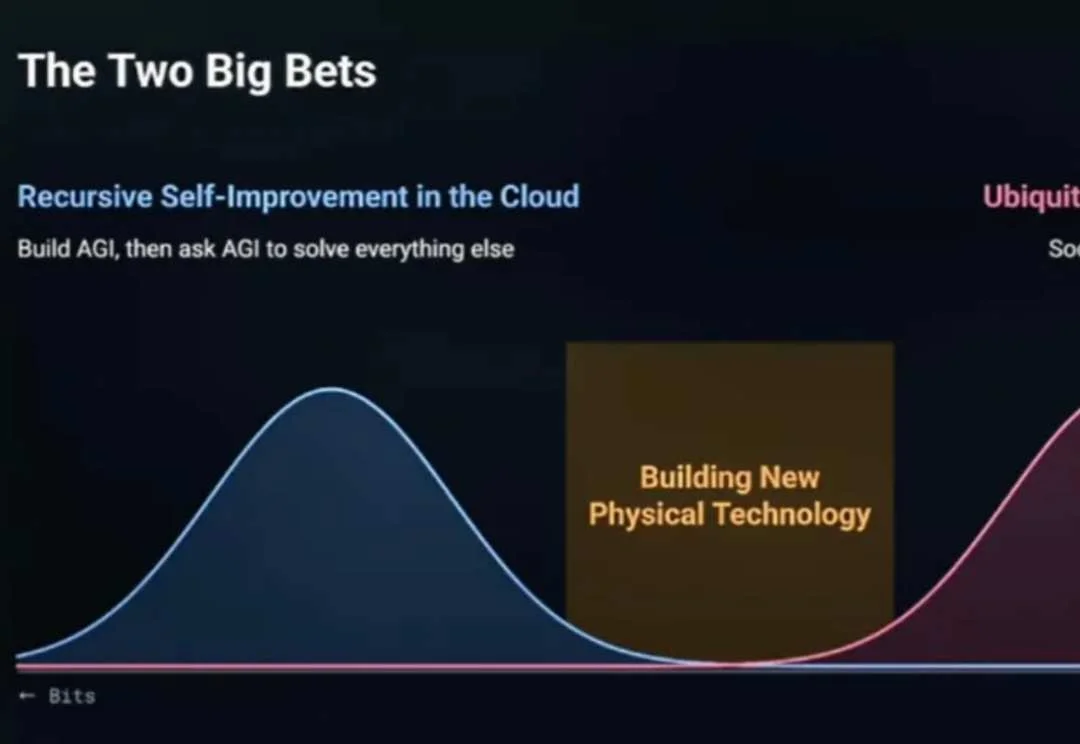
如果 AGI 和通用机器人都取得成功,一个物质丰富、全人类都能受益的世界,是否就会自然到来?
在机器人操作研究中,视觉语言动作模型(Vision-Language-Action,VLA)与世界动作模型(World Action Model,WAM)为机器人提供了不同的动作生成路径。但当任务从一次抓放延伸到连续搭建与双臂协同,决定成败的就不只是眼前这个动作能否完成,还包括此前建立的条件能否一直支撑后续执行。