提速10.7倍!这个端侧推理引擎一开源,机器人本体跑大模型终于不卡了
提速10.7倍!这个端侧推理引擎一开源,机器人本体跑大模型终于不卡了清华大学联合无问芯穹与上海交通大学开源了面向具身模型的端侧推理引擎APXInf,通过全栈优化在Thor芯片上将π0.5推理速度提高约10.7倍,并引入可由Agent执行的工程化流程以适配模型的持续迭代。
来自主题: AI资讯
8498 点击 2026-09-30 11:09

 搜索
清华大学联合无问芯穹与上海交通大学开源了面向具身模型的端侧推理引擎APXInf,通过全栈优化在Thor芯片上将π0.5推理速度提高约10.7倍,并引入可由Agent执行的工程化流程以适配模型的持续迭代。

Vision–Language–Action(VLA)策略正逐渐成为机器人迈向通用操作智能的重要技术路径:这类策略能够在统一模型内同时处理视觉感知、语言指令并生成连续控制信号。
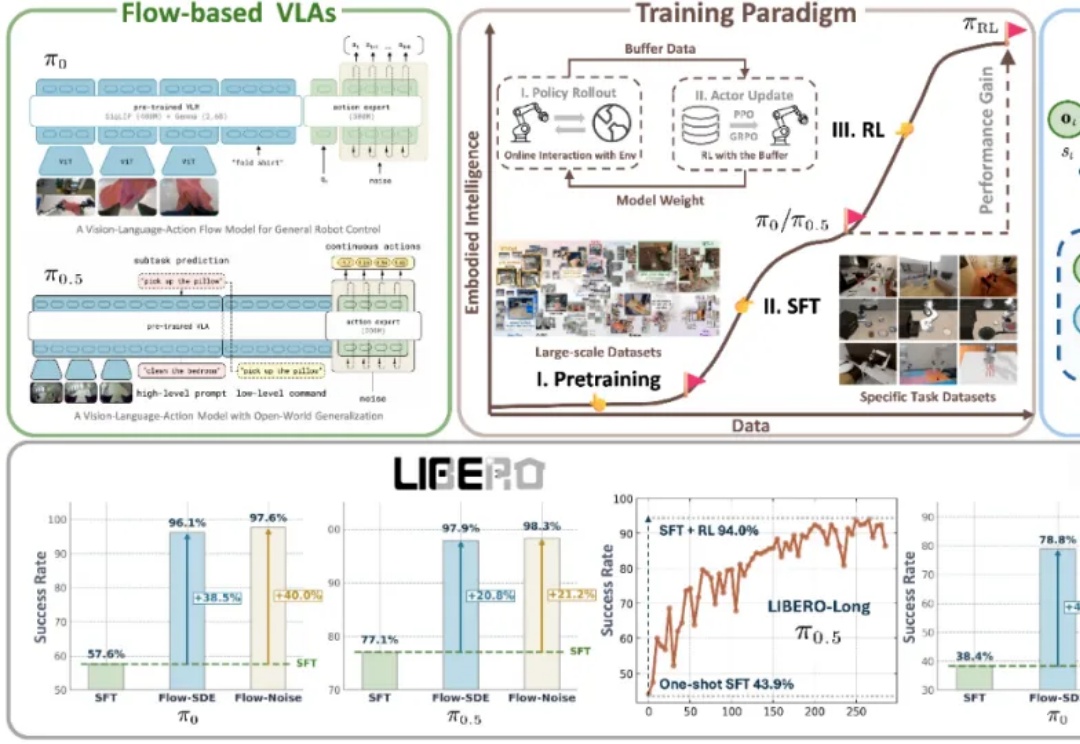
近年来,基于流匹配的 VLA 模型,特别是 Physical Intelligence 发布的 π0 和 π0.5,已经成为机器人领域备受关注的前沿技术路线。流匹配以极简方式建模多峰分布,能够生成高维且平滑的连续动作序列,在应对复杂操控任务时展现出显著优势。
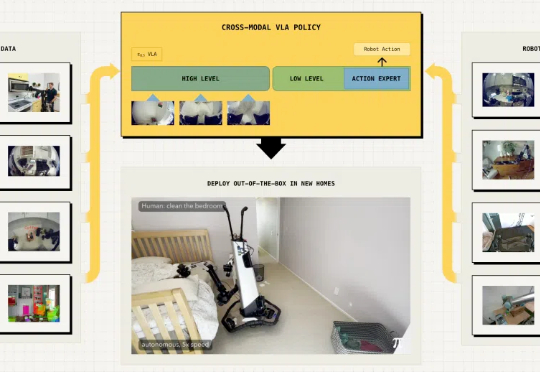
具身智能最大的挑战在于泛化能力,即在陌生环境中正确完成任务。最近,Physical Intelligence推出全新的π0.5 VLA模型,通过异构任务协同训练实现了泛化,各种家务都能拿捏。
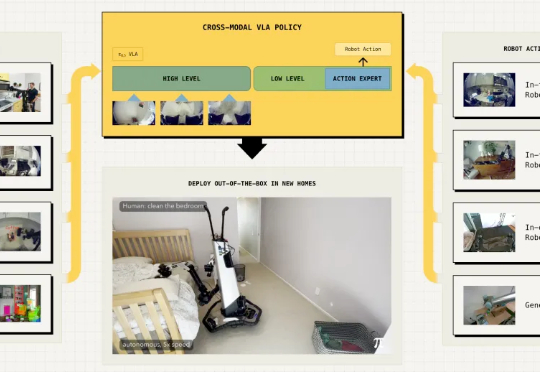
今天,美国具身智能公司 Physical Intelligence 推出了一个基于 π0 的视觉-语言-动作(VLA)模型 π0.5,其利用异构任务的协同训练来实现广泛的泛化,可以在全新的家中执行各种任务。