Tractian完成1.3亿美元D轮融资,扩展工业资产健康AI
Tractian完成1.3亿美元D轮融资,扩展工业资产健康AITractian完成1.3亿美元D轮融资,由Sapphire Ventures领投、M&G旗下Catalyst共同领投,估值达14亿美元,并将业务能力从预测故障扩展至关键机器完整健康保护。
来自主题: AI资讯
8337 点击 2026-11-13 17:10

 搜索
Tractian完成1.3亿美元D轮融资,由Sapphire Ventures领投、M&G旗下Catalyst共同领投,估值达14亿美元,并将业务能力从预测故障扩展至关键机器完整健康保护。
在机器人操作研究中,视觉语言动作模型(Vision-Language-Action,VLA)与世界动作模型(World Action Model,WAM)为机器人提供了不同的动作生成路径。但当任务从一次抓放延伸到连续搭建与双臂协同,决定成败的就不只是眼前这个动作能否完成,还包括此前建立的条件能否一直支撑后续执行。
清华大学研究团队提出动作级在线蒸馏ActionOPD,在学生实际访问状态下以语义动作监督策略优化,使轻量Agent学习教师决策而非模仿Token,并支持黑盒接口、跨家族蒸馏及Self-ActionOPD自蒸馏。
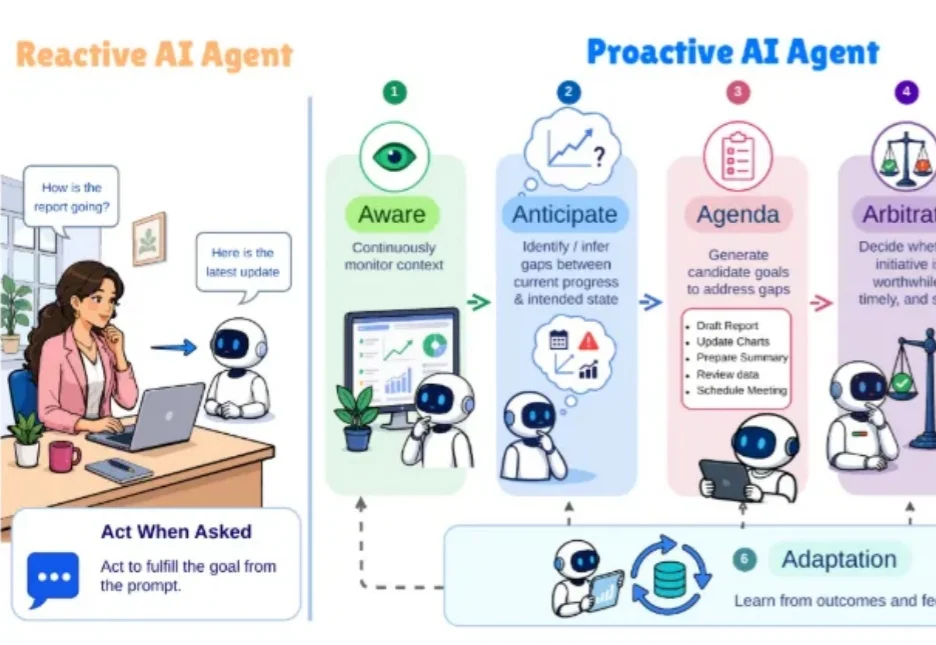
早在 1995 年,Michael Wooldridge 等学者便在智能体研究的代表性论文《Intelligent Agents: Theory and Practice》中,提出了智能体的四项核心特征:反应性(Reactivity)、社会能力(Social Ability)、自主性(Autonomy)和主动性(Proactiveness)。
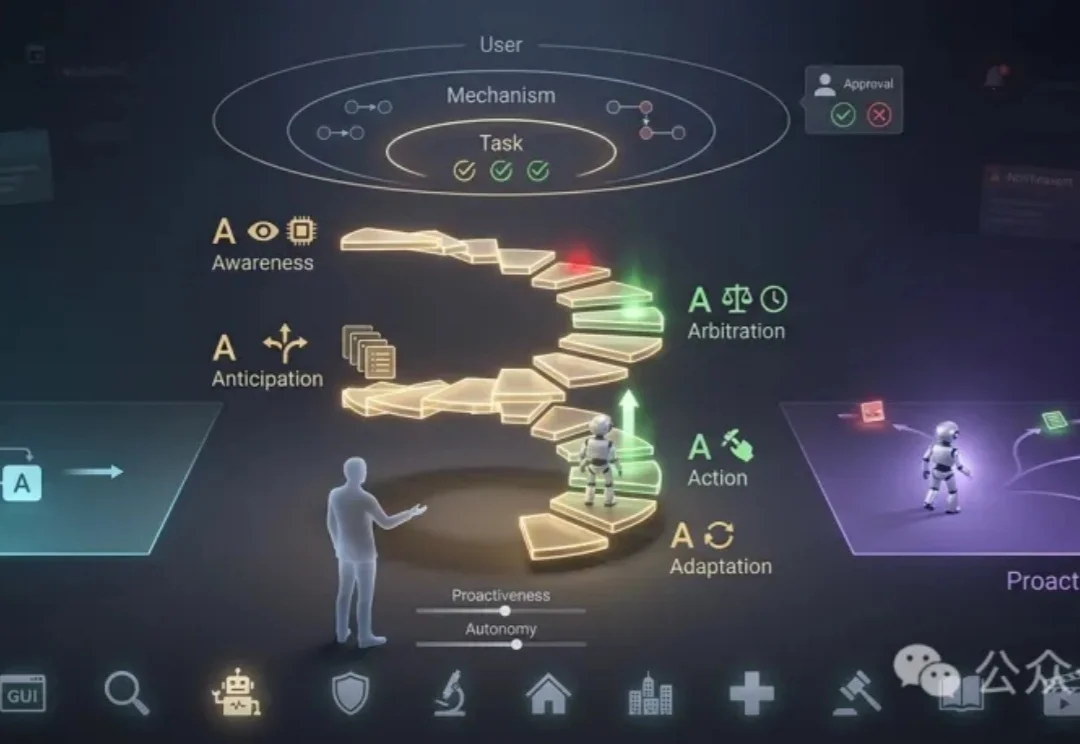
1995年,Michael Wooldridge和Nicholas Jennings在《Intelligent Agents: Theory and Practice》中,将自主性(Autonomy)、交互能力(Social Ability)、反应性(Reactivity)和主动性(Proactiveness)列为智能体的四项基本特征。
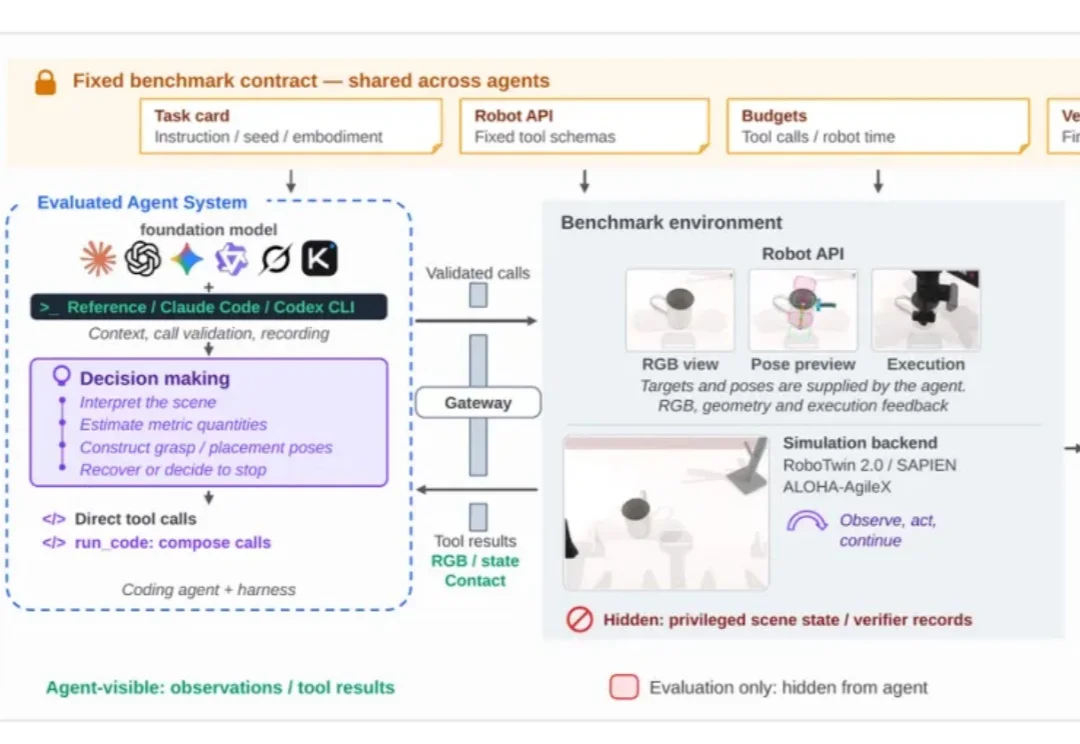
从视觉观察到策略生成,再到物理执行与完成判断,CodeActionBench 在统一条件下评测通用多模态 Agent 的机器人操作能力。在双臂仿真评测中,GPT-6 Astra (Codex CLI) 的尝试成功率达到 73.3%,Claude Opus 5 在 Reference harness 和 Claude Code 下分别取得 49.3% 和 45.3%。
Meta发布新一代旗舰模型家族Muse Wonder,推出Muse Wonder和Muse Wonder Full,引入Active Memory与Active Focus,并在Agent、记忆及编程等关键评测中取得领先成绩。
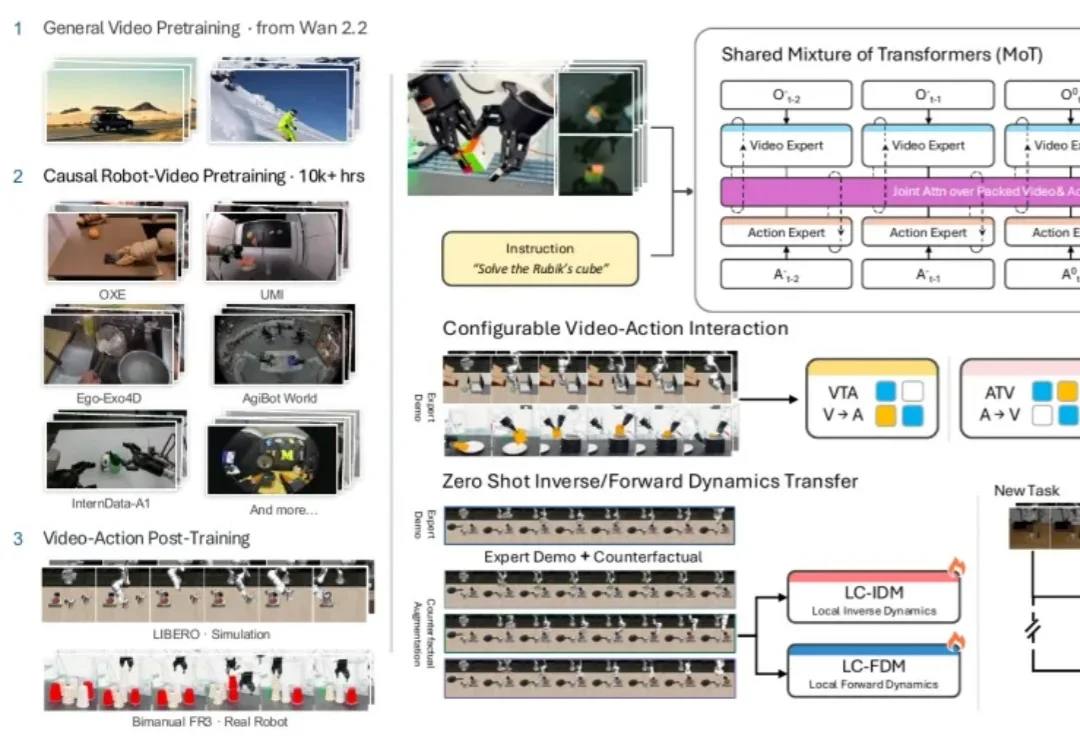
9 月 22 日,以 FLUX 图像模型闻名的 Black Forest Labs 跨界发布了开源 7B 世界动作模型 FLUX 3 Action。据其官方博客,该模型在英伟达 RoboLab-120 榜单上超过了此前最强的开源模型 Cosmos 3 Nano,参数量却不到后者一半。一家做图像生成的公司跑来卷机器人控制,说明视频模型里积累的「物理直觉」正被越来越多的团队当作机器人大脑的底座。
2026 年 10 月 7 日,纽约创业公司 Stuut 宣布完成 5250 万美元 B 轮融资,由 Insight Partners 领投,Andreessen Horowitz、微软旗下 M12 和 Activant 参投。
上海交通大学卢策吾、汶川团队联合穹彻提出LIFT(Late Reactive Injection of Force for VLA Post-Training),被CoRL 2026高分收录,该方法在保留预训练知识的前提下,仅通过20至30条在线带力数据后训练即可让VLA学会力反馈,显著提升叠毛巾、插书、汉诺塔圆环放置等接触密集型任务表现。